
Robot dây đồng DIY là gì và vì sao đang được yêu thích?
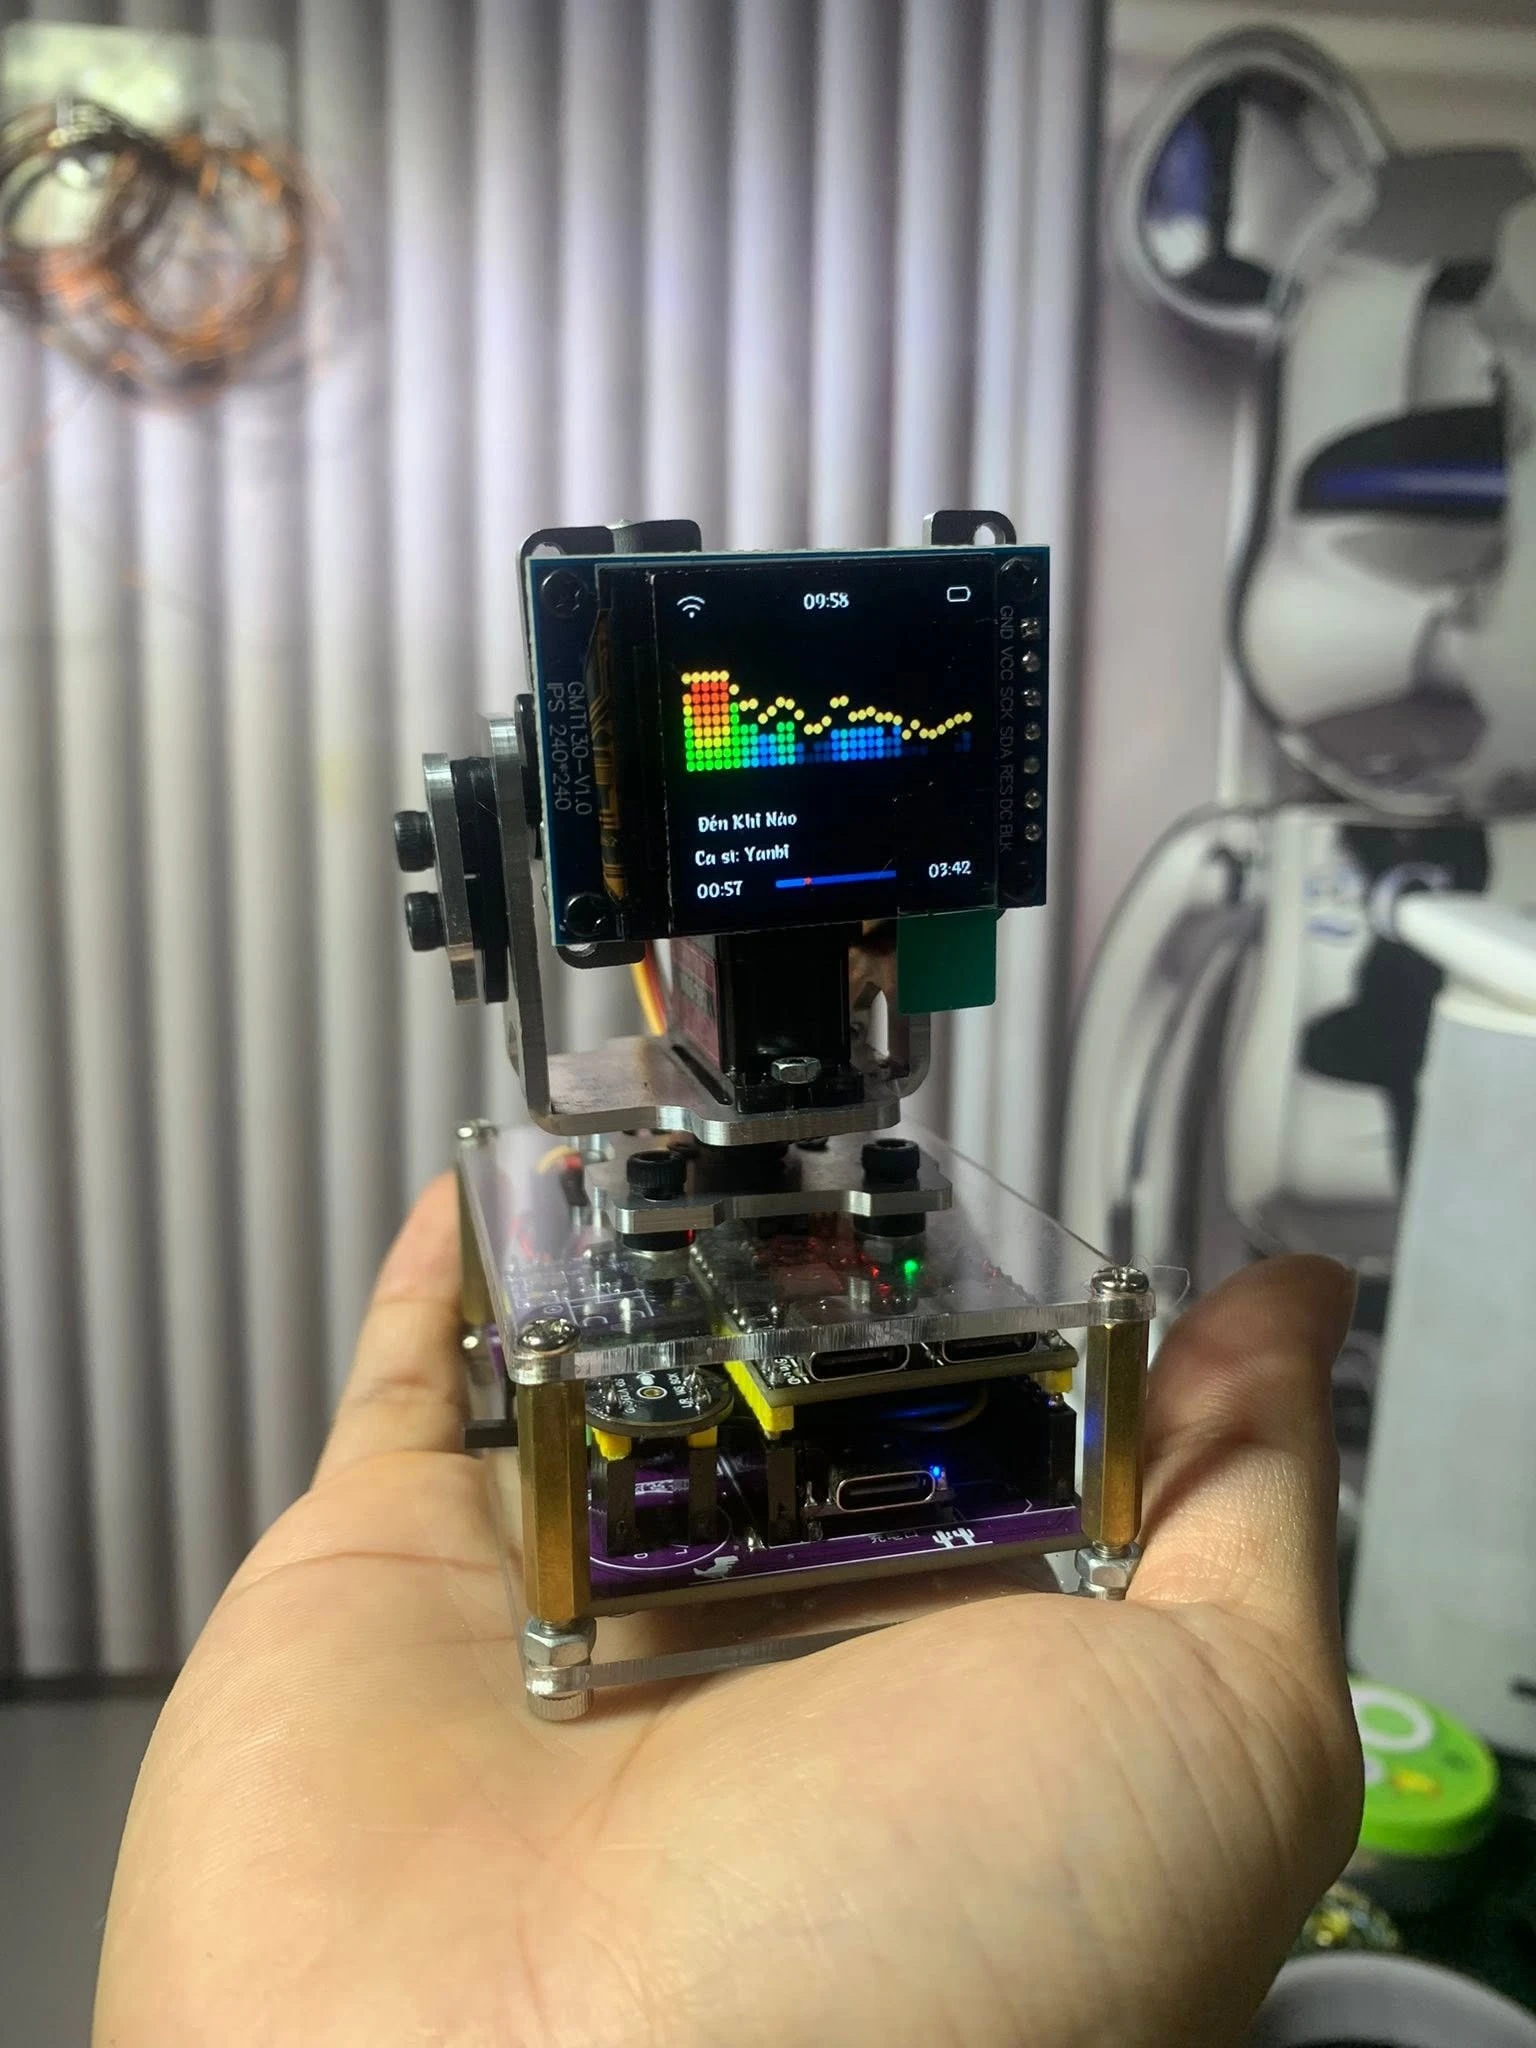
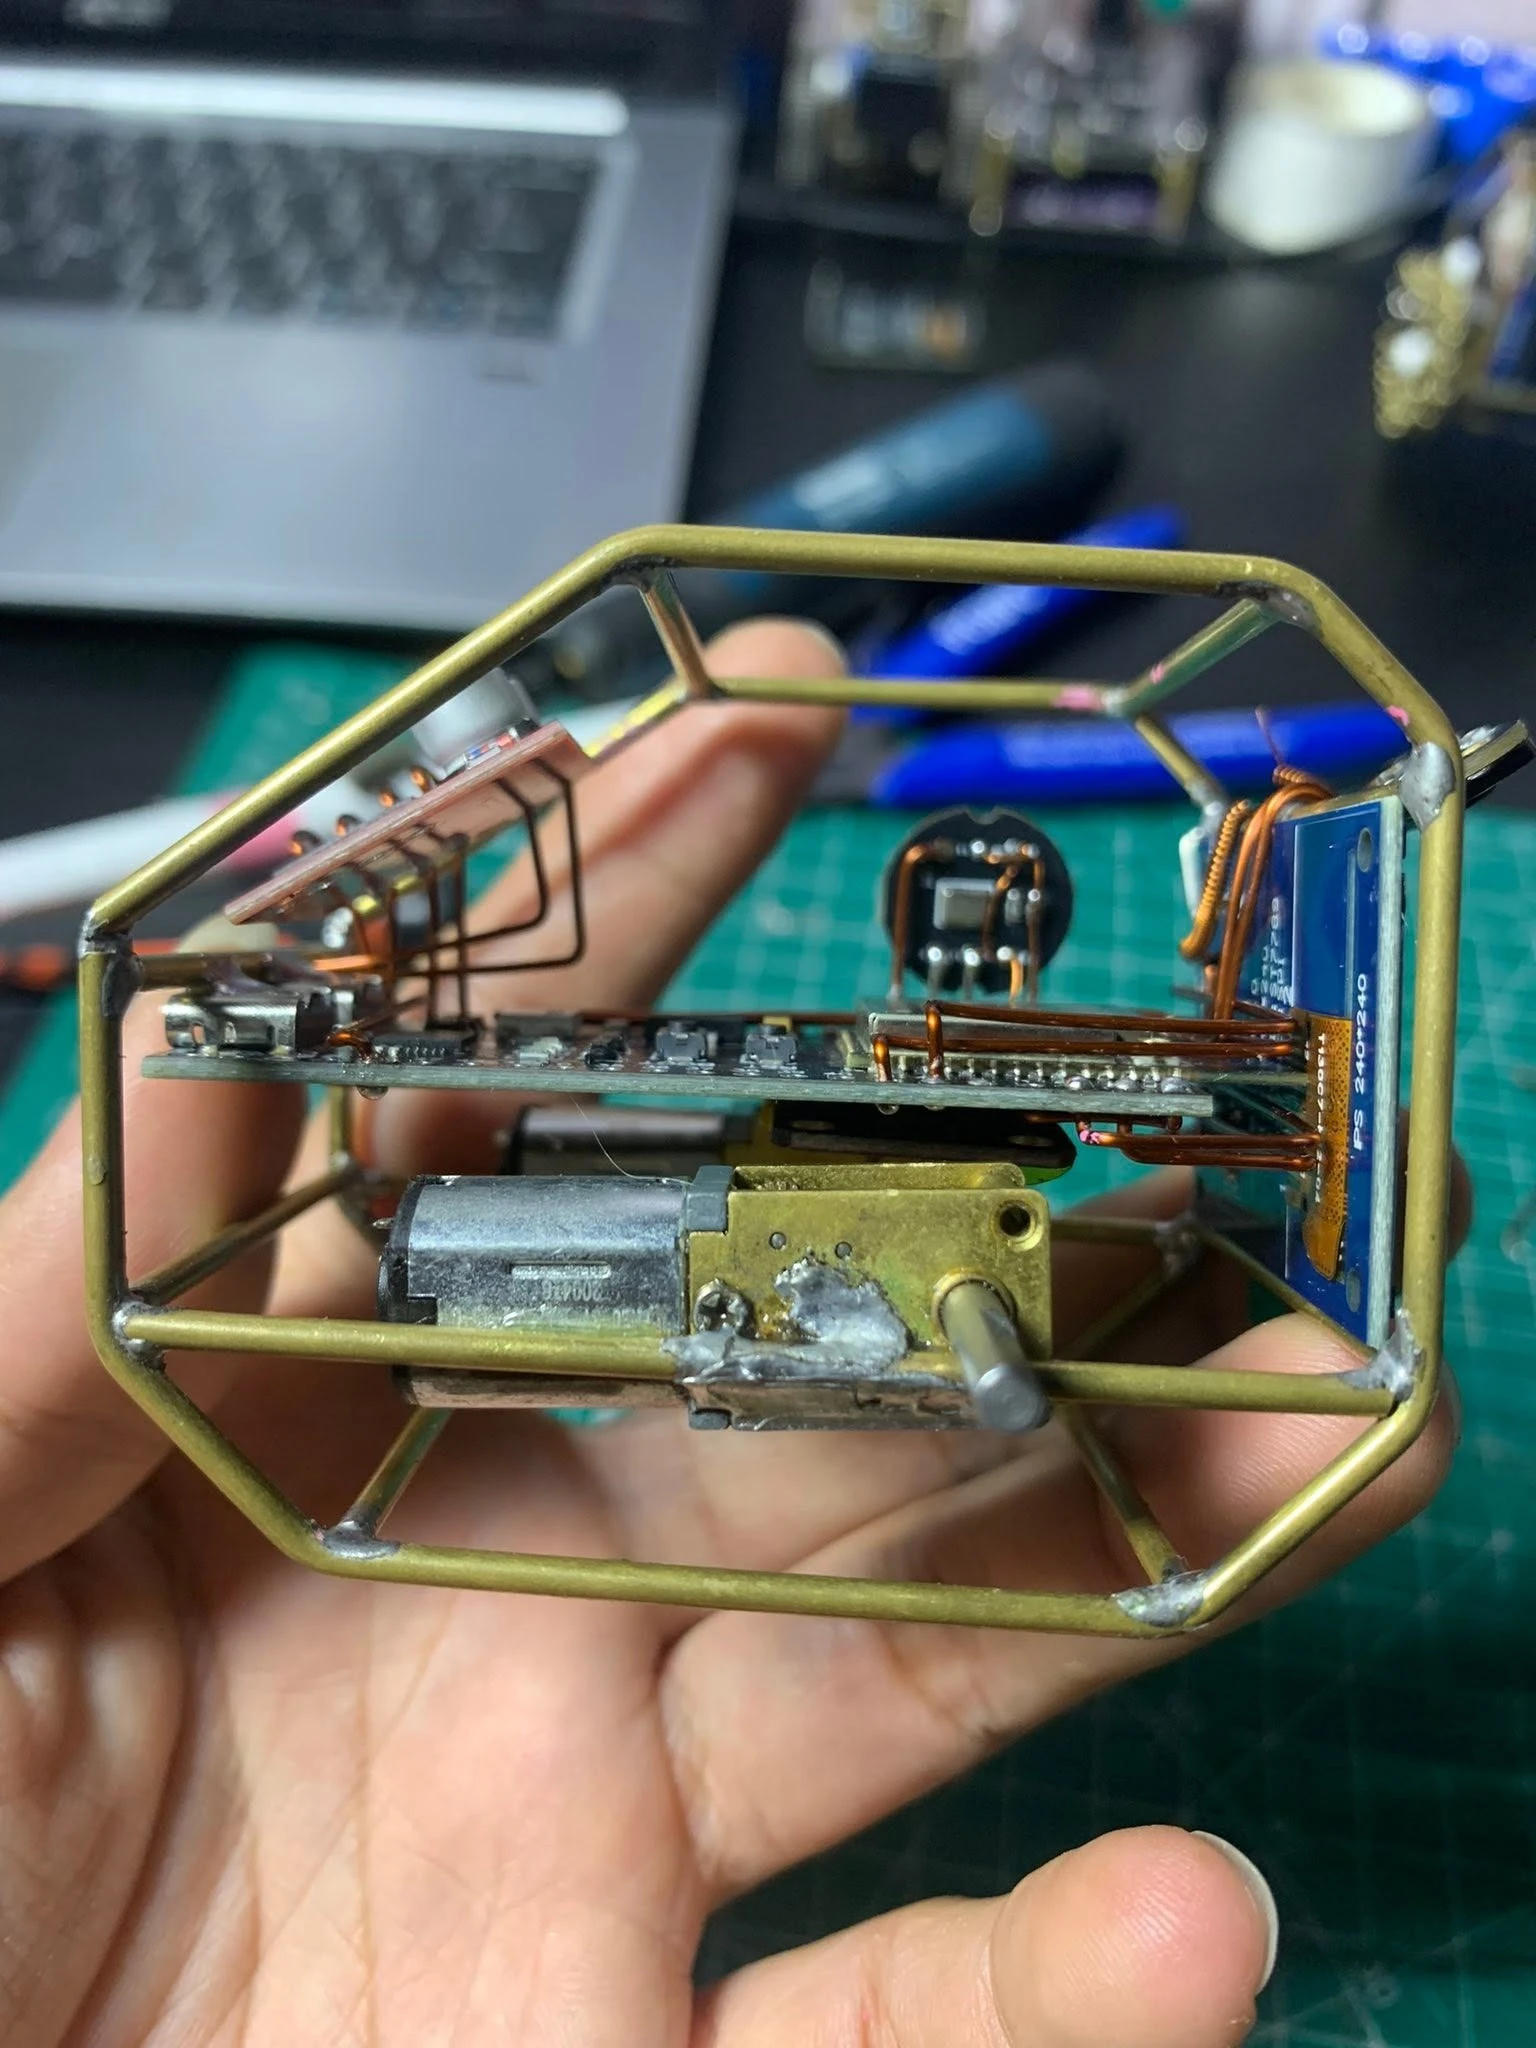
Robot dây đồng DIY là những mô hình robot nhỏ gọn được tạo ra từ vài mét dây đồng uốn thành khung, kết hợp động cơ mini, bo điều khiển ESP32 và một số linh kiện điện tử phổ biến để có thể tự di chuyển, phát âm thanh và tương tác với người dùng, phù hợp cho người mới bắt đầu học về cơ khí, điện tử và lập trình nhúng.
Điểm hấp dẫn của robot dây đồng DIY nằm ở chỗ bạn không cần phòng thí nghiệm hay dây chuyền sản xuất; chỉ cần góc bàn làm việc, vài dụng cụ cầm tay và chút kiên trì là có thể lắp được một "người bạn" biết đi, biết nói. Đây là sân chơi lý tưởng cho người thích mày mò, cha mẹ muốn làm dự án giáo dục STEAM cho con, hoặc bất kỳ ai muốn hiểu từ bên trong cách một ESP32 robot tự làm vận hành. Triết lý của những dự án robot mã nguồn mở như Otto DIY là dùng chính quá trình lắp ráp và lập trình để người chơi cảm nhận rõ mối liên hệ giữa dòng code và chuyển động thực tế của robot, tạo ra sự gắn kết rất riêng với sản phẩm mình tự tay làm ra.

Chuẩn bị linh kiện: từ danh sách cơ bản đến mở rộng
Trước khi bắt tay uốn dây, bạn cần hình dung robot dây đồng DIY gồm ba phần lớn: khung cơ khí bằng dây đồng, hệ thống chuyển động và các khối điện tử điều khiển, âm thanh, hiển thị, cảm biến. Một robot dây đồng có thể bắt đầu từ vài mét dây đồng, hai động cơ nhỏ và một bo ESP32; nếu khéo tay và kiên trì, ai cũng có thể biến những linh kiện rời rạc thành một "người bạn" biết di chuyển và tương tác.
- Dây đồng 1,5 mm làm khung chính; dây đồng 0,7 mm cho dây tín hiệu và nguồn (có thể chọn dây lớn hơn nếu muốn khung cứng hơn nhưng sẽ khó uốn hơn).
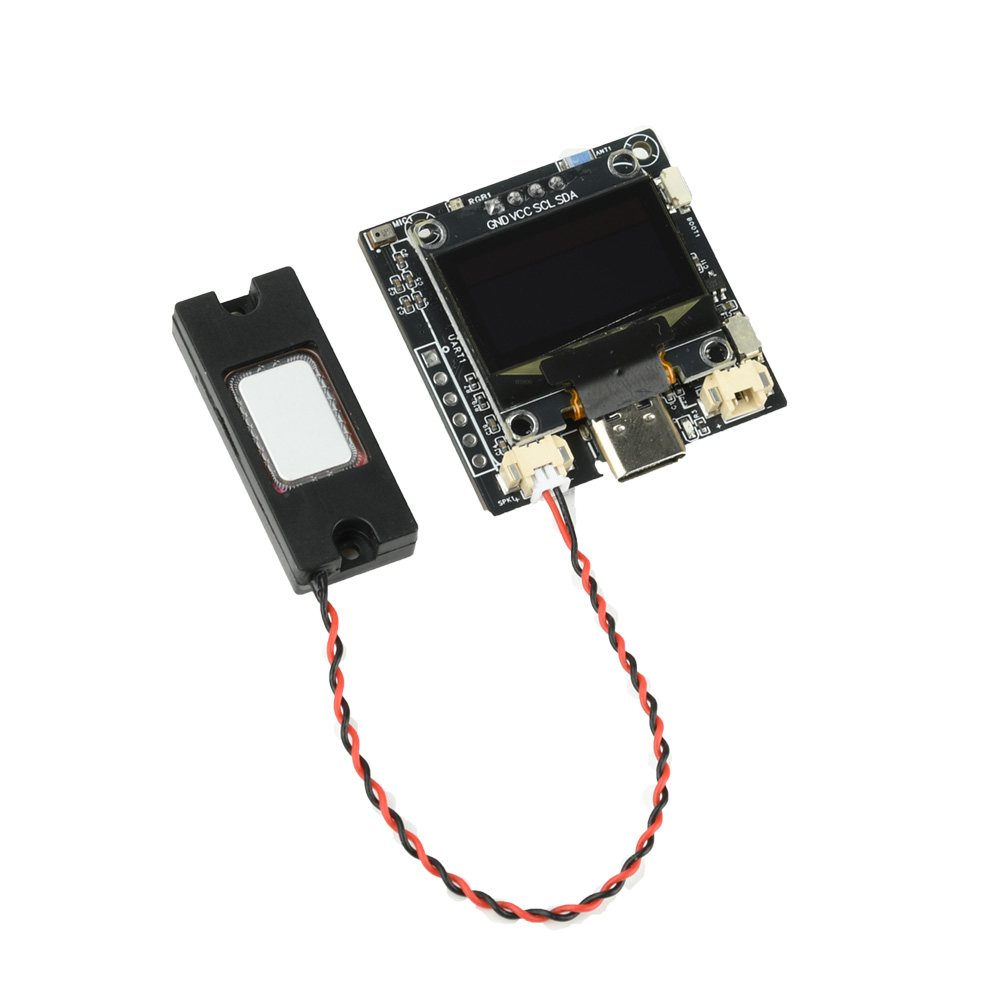
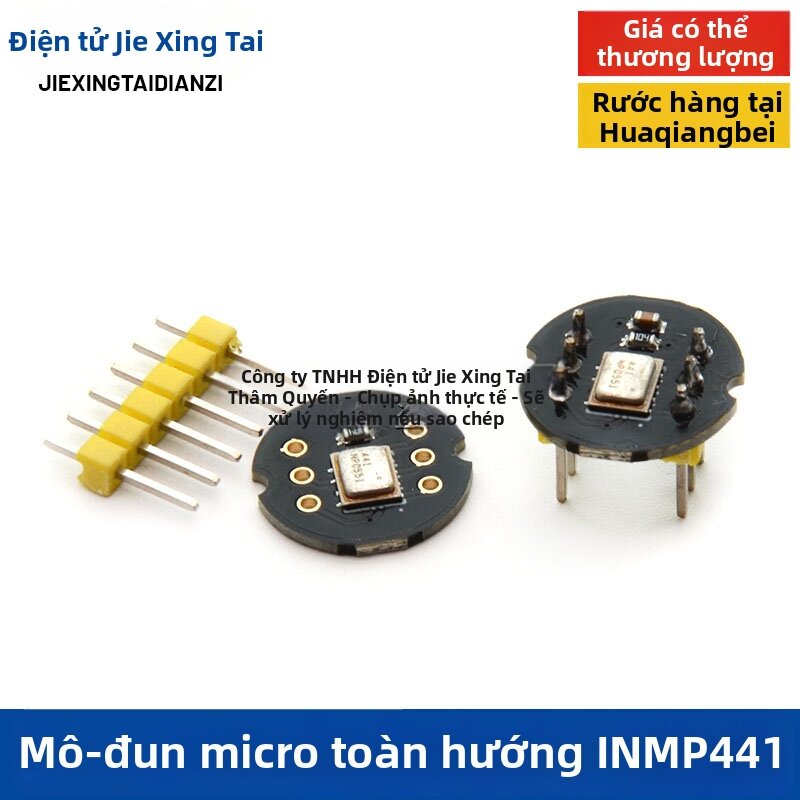
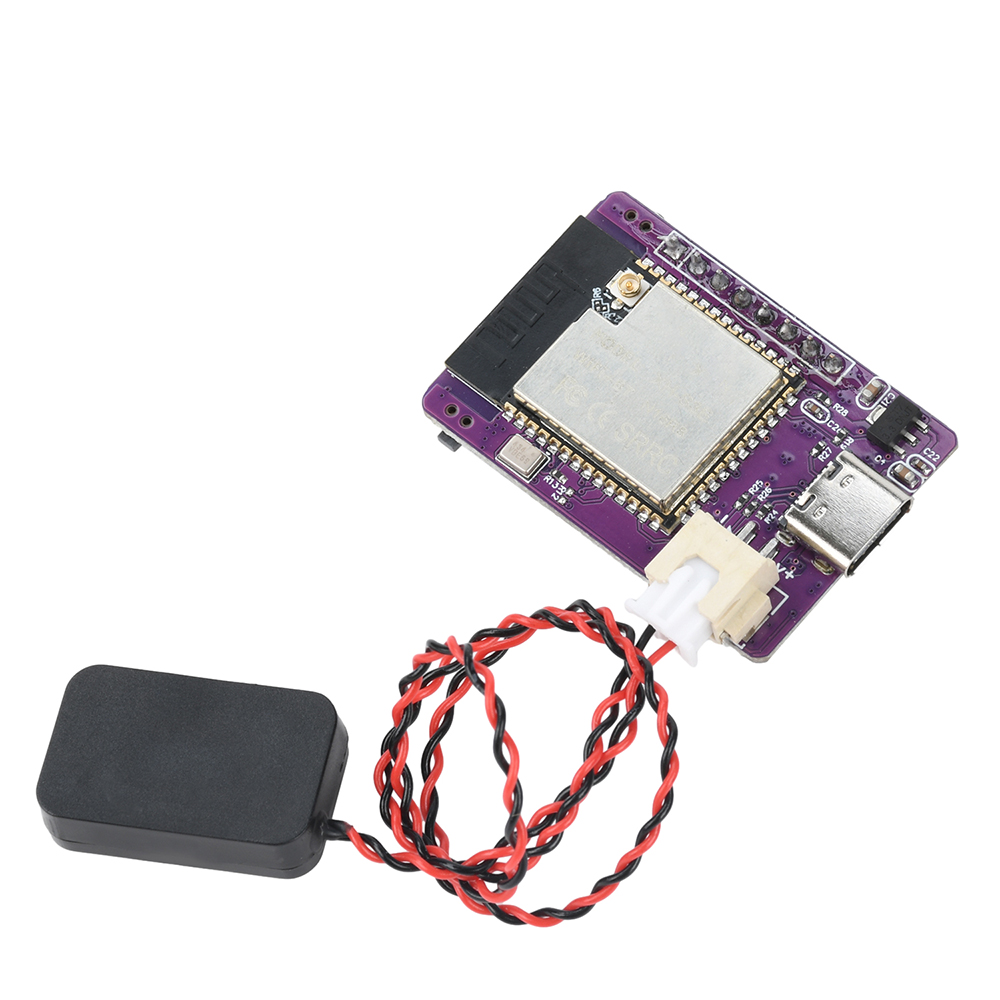
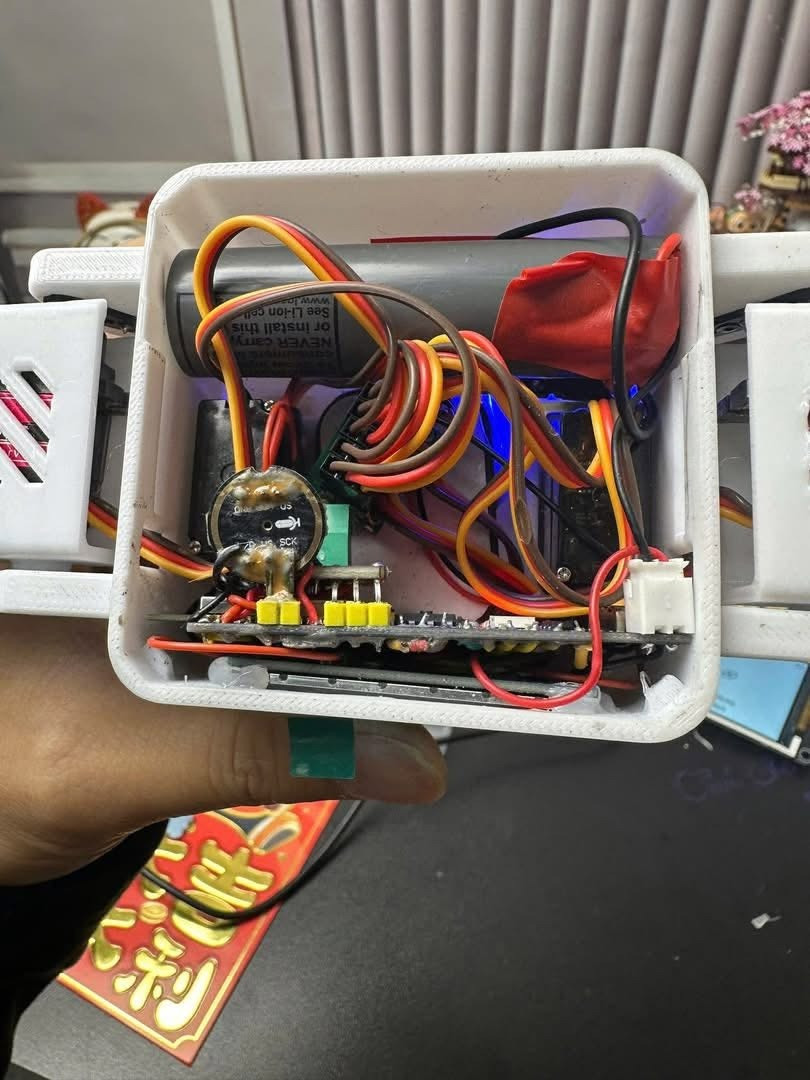
- Bo ESP32-S3 N16R8 hoặc biến thể tương đương dùng cho ESP32 robot tự làm; mạch âm thanh MAX98357, microphone INMP441, màn hình OLED 0,96 inch, pin, loa, công tắc.
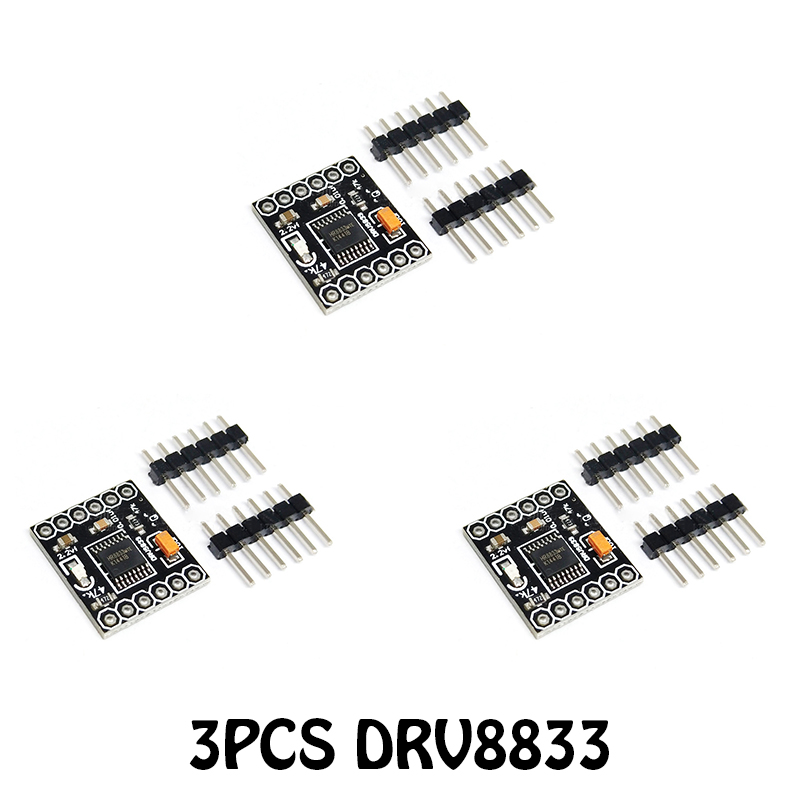
- Động cơ N20 hoặc động cơ bánh răng tương đương, bánh răng 64T, driver DRV8833 hoặc Mini L298N, cảm biến khoảng cách, đèn LED và có thể thêm module thẻ nhớ nếu muốn lưu dữ liệu hay phát nhạc.
Cộng đồng DIY đã tổng hợp sẵn nhiều danh sách linh kiện, trong đó một hướng dẫn chi tiết được thành viên truongson87 chia sẻ kèm cả đường dẫn mua hàng và gợi ý dụng cụ như mỏ hàn, thiếc hàn, keo nến, dụng cụ hút thiếc, dung dịch trợ hàn. Người mới không nhất thiết phải biết mọi thứ trước khi bắt đầu; bạn có thể chọn các bo đã được đưa chân hoặc mua combo linh kiện để giảm độ khó lúc hàn, rồi học dần qua quá trình lắp ráp và sửa lỗi.
Quy trình từng bước: từ uốn khung đến nạp code
Phần thú vị nhất của một robot dây đồng hướng dẫn cho người mới không phải là danh sách linh kiện, mà là cảm giác từng bước biến "mớ dây" thành robot chuyển động được. Dù mỗi thiết kế có biến tấu riêng, bạn vẫn có thể đi theo một quy trình khá chuẩn để giảm lỗi và đỡ nản.
- Vẽ hoặc in mẫu khung robot trên giấy A4 (có thể tham khảo các bản vẽ cộng đồng), đặt dây đồng 1,5 mm lên theo đường vẽ rồi uốn khung bằng kìm, tạo thân, chân và vị trí gắn bo mạch.
- Cố định động cơ N20 hoặc động cơ bánh răng vào khung bằng keo nến hoặc giá đỡ nhỏ, lắp bánh răng và kiểm tra xem trục quay tự do, không cạ vào dây khung.
- Bố trí bo ESP32, driver động cơ, pin và công tắc lên khung, đánh dấu đường đi dây nguồn và dây tín hiệu bằng bút, sao cho ngắn gọn nhưng không chồng chéo.
- Dùng dây đồng 0,7 mm hoặc dây dẫn mềm hàn nối lần lượt nguồn, mass, dây điều khiển động cơ, dây loa, màn hình OLED, cảm biến khoảng cách, đảm bảo mối hàn sáng, không chạm nhau.
- Kết nối ESP32 với máy tính, nạp firmware và mã điều khiển chuyển động, âm thanh, hiển thị; thử chạy từng chức năng một (động cơ, âm thanh, cảm biến) rồi kết hợp thành các hành vi robot.
Trọng tâm không chỉ là lắp cho xong, mà là hiểu mối liên hệ giữa phần cứng và phần mềm. Khi bạn viết code điều khiển động cơ rồi thấy robot bước đi, hoặc chỉnh cấu hình cảm biến để nó tránh vật cản, bạn đang học những nền tảng robot cơ bản theo đúng tinh thần giáo dục STEAM mà dự án robot mã nguồn mở Otto DIY theo đuổi. Điểm cần chú ý là hãy kiểm tra khung cứng, mối hàn chắc trước khi cấp nguồn, vì lỗi chạm mạch trên khung nhỏ sẽ khó tìm nếu mọi thứ đã gắn kín.
Cộng đồng robot dây đồng và tinh thần chia sẻ, "độ" tiếp
Khi lắp xong con robot dây đồng đầu tiên, nhiều người tưởng là hết dự án, nhưng với cộng đồng DIY thì đó mới là lúc câu chuyện bắt đầu "độ". Đằng sau những robot nhỏ trên bàn làm việc là một cộng đồng ngày càng sôi động, nơi người chơi chia sẻ bản vẽ, linh kiện, mã nguồn, lỗi gặp phải và cả thành phẩm tự tay làm ra. Sau các bài robot dây đồng hướng dẫn ban đầu, hàng loạt chủ đề mới xuất hiện như "robot dây đồng full options", "xe dây đồng màn màu", "module thẻ nhớ cho xe dây đồng" hay "các file cấu hình cho xe và robot".
Nhiều maker công khai bản vẽ khung (in vừa trên giấy A4), danh sách thư viện, mã nguồn để người khác có thể bắt đầu bằng việc làm đúng thiết kế rồi tự thay động cơ, đổi kích thước khung, thêm chức năng. Một người tìm cách nạp firmware có thể nhận hướng dẫn từ thành viên khác; người đang gặp lỗi cảm biến xem lại cấu hình của robot đã hoạt động ổn. Theo chia sẻ từ nhà thiết kế Otto DIY, hành trình tự tay chế tạo và lập trình khiến người chơi hiểu sâu cách thức hoạt động của linh kiện điện tử và logic điều khiển phần cứng, đồng thời tạo gắn kết cảm xúc với sản phẩm.
Kết luận: làm robot dây đồng có đáng công?
Nhìn lại toàn bộ hành trình, từ uốn dây, hàn mạch đến nạp code, dễ thấy robot dây đồng DIY không phải đồ chơi lắp sẵn mà là một dự án học và chơi nghiêm túc. Giá trị không nằm ở việc con robot cuối cùng đẹp đến đâu, mà ở lượng kiến thức, kĩ năng và ý tưởng được tạo ra trong quá trình làm nó. Bạn sẽ quen tay hơn với dụng cụ, hiểu rõ hơn về điện tử cơ bản, biết cách cấu trúc một ESP32 robot tự làm từ phần cứng đến phần mềm.
Nếu bạn mới bắt đầu, hãy chọn thiết kế tối giản, ít "option" rồi tăng dần độ phức tạp. Đừng ngại lỗi: chính những lần sửa mạch, chỉnh code là lúc bạn học nhiều nhất. Và đừng quên chia sẻ lại bản vẽ, cấu hình, kinh nghiệm cho người đến sau – đó là cách cộng đồng robot dây đồng DIY tiếp tục lớn mạnh, để mỗi người vài mét dây đồng và chút kiên trì đều có thể tạo ra một robot sống động ngay tại nhà.