
Từ dự đoán từ ngữ đến dự đoán thế giới
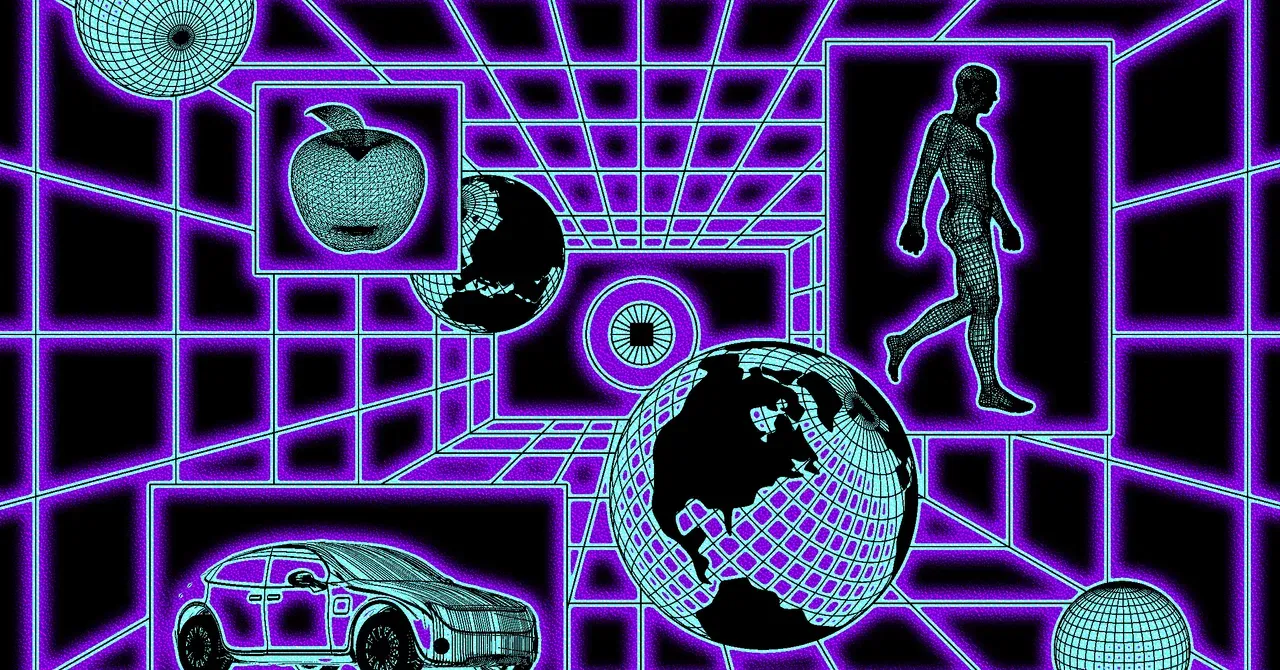
Mô hình thế giới là hệ thống AI dùng hình ảnh để dự đoán trạng thái tiếp theo của môi trường và tạo không gian số ba chiều mô phỏng các quy luật vật lý. Khác với mô hình ngôn ngữ lớn dự đoán từ tiếp theo trong câu, mô hình thế giới nhận đầu vào trực quan: một hình ảnh về trạng thái hiện tại rồi dự đoán cảnh kế tiếp sẽ thay đổi ra sao. Nhờ vậy, AI không gian 3D không chỉ tạo ra khung cảnh trông có vẻ thật; nó hướng tới việc biểu diễn chuyển động, tương tác và quan hệ nhân quả. Đây là khác biệt quan trọng: AI muốn điều khiển một vật thể cần dự đoán điều gì xảy ra sau hành động, chứ không chỉ mô tả hành động bằng lời. Không gian mô phỏng vì thế có thể trở thành nơi máy học cách hành động trước khi bước ra thế giới thực.
Robot và xe tự hành cần một nơi để tập
Giá trị thực tiễn của mô hình thế giới nằm ở chỗ robot có thể luyện tập mà không cần di chuyển thật hoặc có mặt ngay trong môi trường dự kiến. Chẳng hạn, người vận hành có thể chụp ảnh nơi robot sẽ làm việc, dựng thành mô hình 3D rồi cho phần mềm chạy hàng triệu lượt mô phỏng để robot học đặc điểm của không gian. Cách này cho phép thử nhiều tình huống va chạm, chướng ngại và di chuyển trước khi đưa máy móc vào sử dụng. Xe tự hành cũng cần kiểu luyện tập đó: khi không có người cầm lái, phần mềm phải phản ứng nhanh và dự đoán cách người đi đường hay vật thể khác thay đổi hành vi. Mô phỏng không thay thế thử nghiệm ngoài đời, nhưng có thể giúp AI cho robot và xe tự hành chuẩn bị cho nhiều tình huống hơn, an toàn hơn.
Não ruồi chơi Doom: phép thử bất ngờ
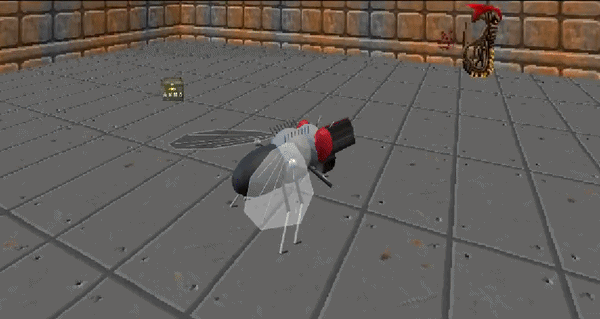
Một ví dụ khác cho thấy môi trường ảo có thể dùng để kiểm tra cách một hệ thống xử lý tín hiệu là mô phỏng não ruồi. Các nhà nghiên cứu tái tạo bản đồ 3D não ruồi giấm đực, với hơn 166.000 tế bào thần kinh, rồi cộng đồng kỹ thuật đưa mô hình này vào Doom. Trong thử nghiệm, hình ảnh game kích thích các neuron thị giác; hoạt động thần kinh được ánh xạ thành lệnh điều khiển nhân vật. Khi nhân vật chịu sát thương, tín hiệu dopamine được dùng để củng cố phản ứng học được. Kết quả còn vụng về: nhân vật di chuyển thiếu chính xác và thường thất bại. Nhưng điểm đáng chú ý không phải khả năng thắng game. Mô phỏng não ruồi cho thấy một hệ thống sinh học được tái tạo có thể nhận tín hiệu và tương tác với môi trường có quy tắc rõ ràng. Đây là minh họa sinh động cho tiềm năng của mô phỏng, dù khác với mô hình thế giới phục vụ huấn luyện robot.
Mô phỏng hữu ích, nhưng không phải thế giới thật
Mô hình thế giới đáng chú ý vì biến dữ liệu trực quan thành nơi AI có thể thử hành động và quan sát hệ quả. Tuy vậy, mô phỏng chỉ hữu ích khi phản ánh đủ sát vật lý và những thay đổi khó lường ngoài đời; một robot học tốt trong bản dựng chưa chắc xử lý tốt mọi căn phòng thật, còn xe tự hành phải đối mặt với người và vật thể luôn đổi hướng. Ví dụ Doom cũng nhắc rằng kết nối được tín hiệu với môi trường chưa đồng nghĩa với năng lực thành thạo. Vì thế, hướng đi hợp lý không phải chọn mô phỏng thay cho thế giới thực, mà dùng mô phỏng để mở rộng luyện tập rồi kiểm chứng bằng thử nghiệm thực tế. Khi được kết hợp như vậy, AI không gian 3D có thể giúp robot và xe tự hành học nhiều tình huống hơn trước khi con người giao cho chúng những nhiệm vụ có hậu quả thật.