
Physical AI là gì và vì sao phải bước ra đời thực?
Physical AI là hướng phát triển trí tuệ nhân tạo tập trung vào những hệ thống robot có khả năng cảm nhận, suy nghĩ và thao tác trực tiếp trong thế giới vật lý, thay vì chỉ tồn tại trên màn hình hay trong mô phỏng, với mục tiêu cuối cùng là để robot tự chủ xử lý công việc trong nhà máy, gia đình và các môi trường sản xuất phức tạp. Câu chuyện của Figure và Realworld cho thấy một bước ngoặt: muốn robot triển khai thực tế, ngành không thể tiếp tục nuông chiều mình trong các phòng thí nghiệm sạch sẽ và môi trường mô phỏng có kiểm soát. Dữ liệu robot thực tế trở thành “nhiên liệu” quyết định, buộc physical AI development phải quay mặt về phía nhà máy, kho hàng và phòng khách lộn xộn – nơi bài toán thao tác phức tạp xuất hiện rõ nhất và cũng khắc nghiệt nhất.
Helix 2.5: Kiểm tra zero-shot robot ngay trong 30 ngôi nhà lạ
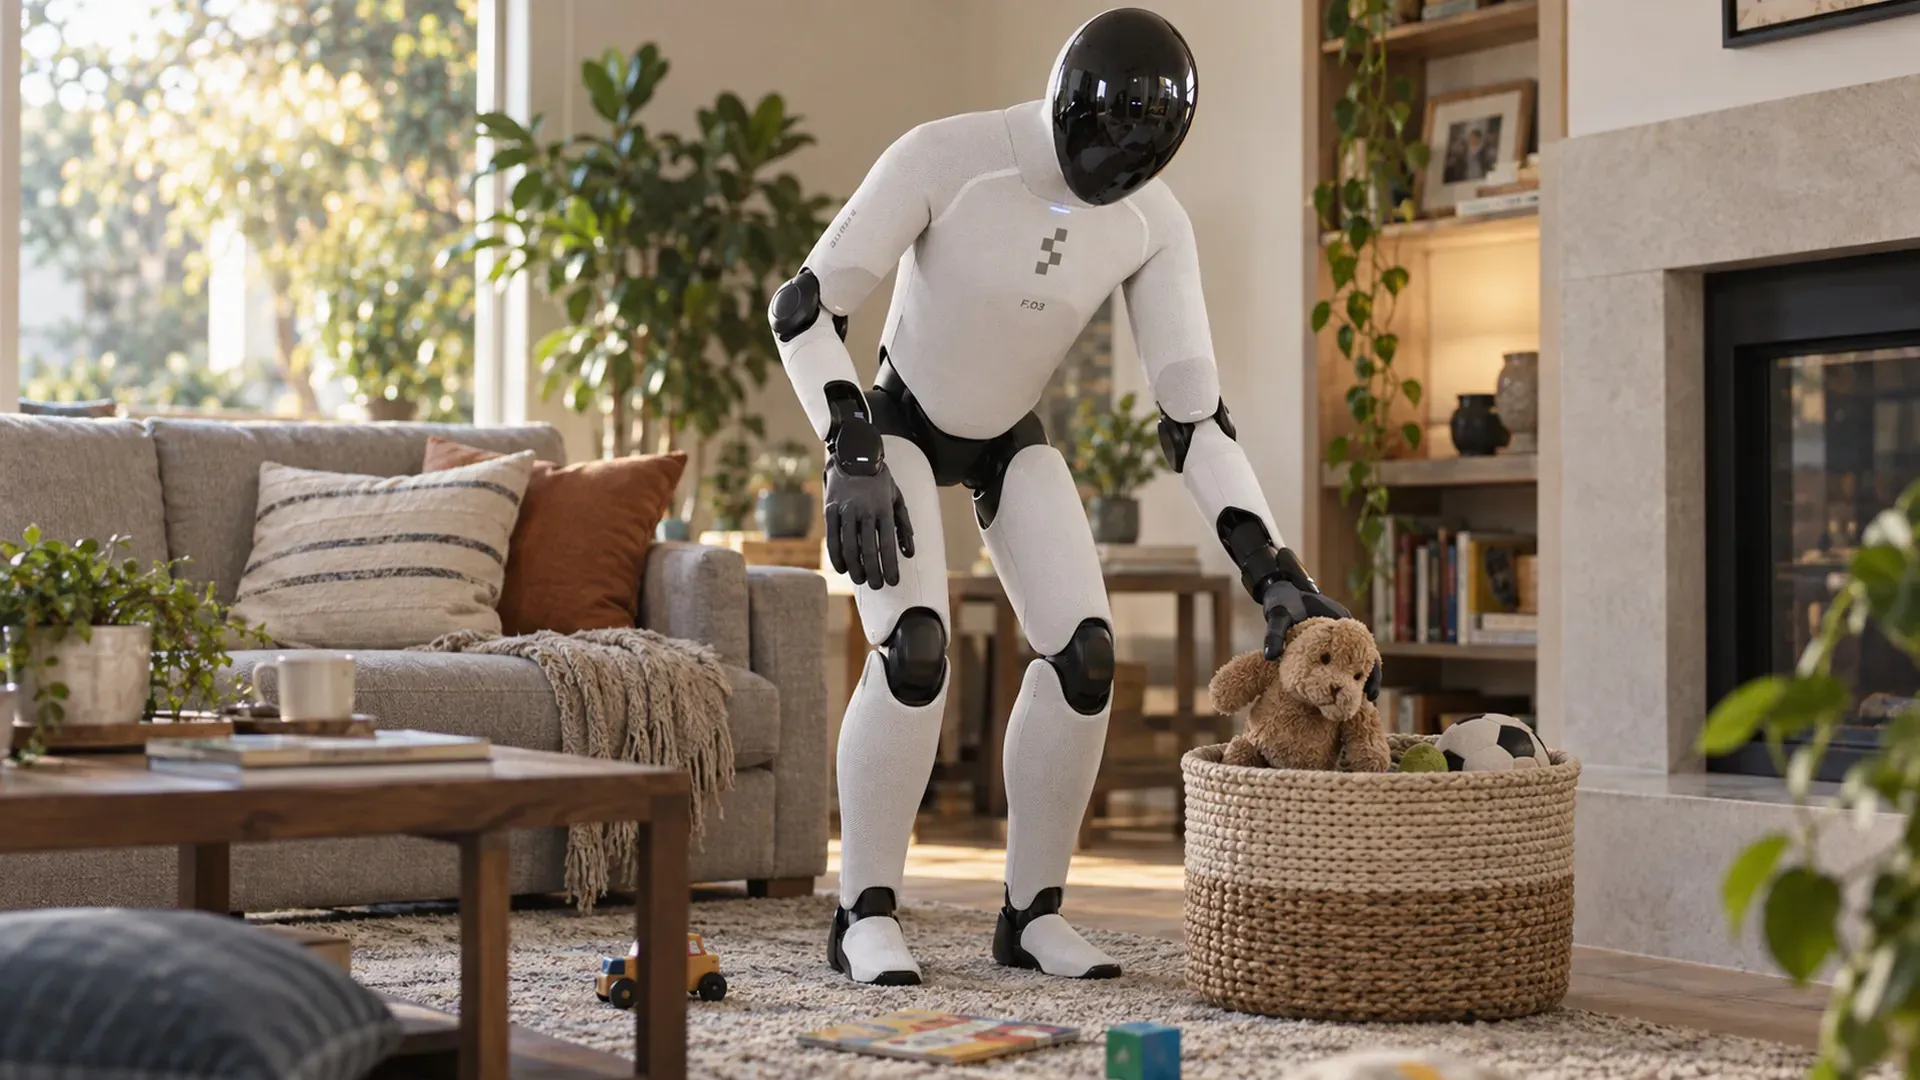
Figure đã chọn con đường khó nhưng đúng: đưa mạng nơ-ron nhân hình Helix 2.5 ra kiểm tra zero-shot tại 30 ngôi nhà chưa từng xuất hiện trong dữ liệu huấn luyện ở Vùng Vịnh Bay. Thay vì tinh chỉnh cho từng căn nhà, công ty buộc mô hình phải tổng quát hóa từ bộ dữ liệu Index về hành vi con người. Kết quả cho thấy bước nhảy đáng kể: chính sách học từ đầu chỉ đạt 9% tỉ lệ thành công zero-shot, trong khi chính sách khởi tạo từ Helix 2.5 được huấn luyện trước trên Index tăng lên 56% – hơn sáu lần khác biệt. Đây không chỉ là một con số đẹp; nó là bằng chứng rằng mô hình robotics nền tảng, nếu được nuôi bằng dữ liệu đa dạng, có thể bắt đầu xử lý dọn phòng khách, gập khăn, làm giường ở những ngôi nhà hoàn toàn xa lạ.
Index và dữ liệu robot thực tế: Luật tăng trưởng mới của hành động
Đằng sau Helix 2.5 là Index, được Figure mô tả là bộ dữ liệu đào tạo robot đa dạng nhất về hành vi con người mà họ từng xây dựng. Thay vì nhồi hàng loạt kịch bản mô phỏng, Index được nuôi bằng hàng triệu video công việc đời thường, giúp mô hình học được các quy luật thao tác toàn thân và kỹ năng tự sửa lỗi như lùi lại, đổi tư thế, di chuyển vòng quanh giường để chỉnh lại nếp gấp. Đáng chú ý, khi Figure huấn luyện các mô hình trên những tập con lồng nhau của Index với mức tăng dữ liệu gấp 8 lần, lỗi dự đoán hành động giảm một cách có quy luật mỗi lần dữ liệu tăng gấp đôi. Đây là một “luật tăng trưởng chuyển giao” từ người sang robot, cho thấy muốn physical AI development có tiến triển thực chất, ngành phải đầu tư nghiêm túc vào những kho dữ liệu người–robot lớn, sống động và đủ bẩn để phản ánh thế giới thật.
Realworld và chiến lược Deployment-First: nhà máy là phòng thí nghiệm thật
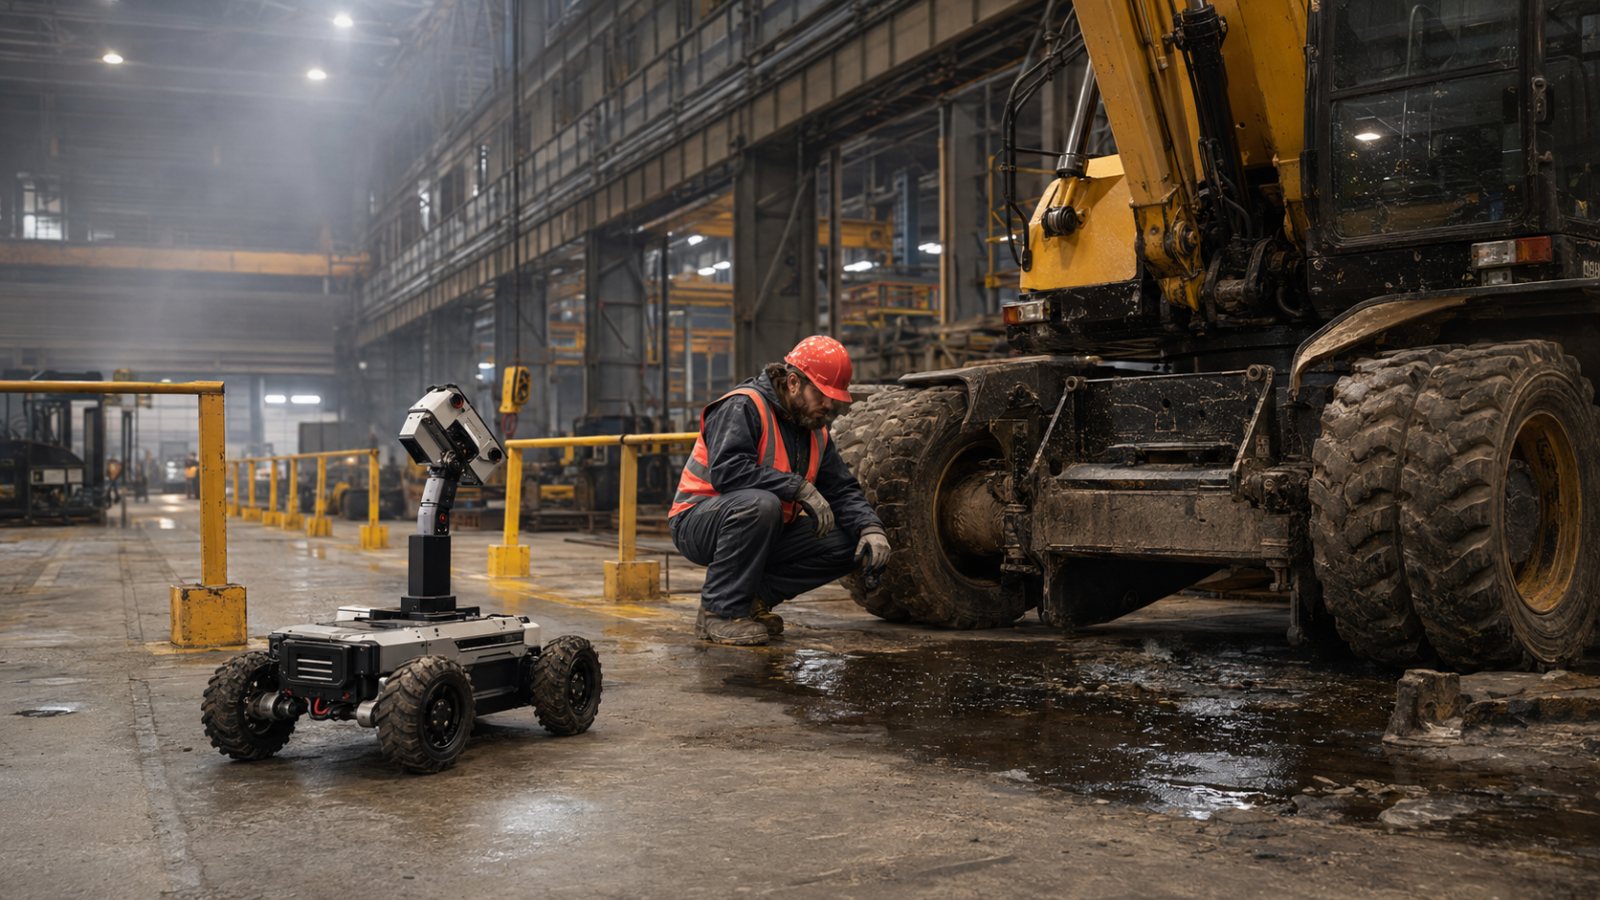
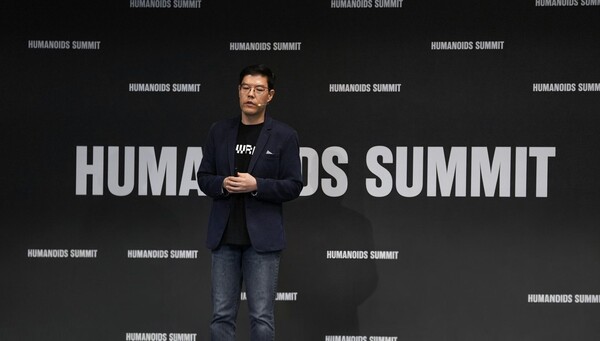
Nếu Figure dùng nhà ở để kiểm tra khả năng tổng quát hóa, Realworld lại kéo cả phòng thí nghiệm vào nhà máy. Công ty công bố chiến lược Deployment-First cho physical AI, ưu tiên triển khai robot trực tiếp tại môi trường công nghiệp để thu thập dữ liệu robot thực tế, thay vì đợi mọi thứ hoàn hảo trong phòng thí nghiệm rồi mới đưa vào vận hành. Theo CEO Ryu Jung-hee, đưa robot vào hiện trường từ sớm giúp doanh nghiệp tích lũy dữ liệu công việc mà môi trường nghiên cứu khó có thể thu thập đầy đủ; khi mô hình được huấn luyện từ dữ liệu này cải thiện khả năng thao tác, phạm vi ứng dụng có thể mở rộng sang các môi trường phức tạp và đa dạng hơn. Đồng thời, Realworld định vị mình như một “frontier lab” đặt ứng dụng thực tế làm trọng tâm: robot triển khai thực tế trong nhà máy vừa là sản phẩm, vừa là nguồn dữ liệu liên tục để nâng cấp năng lực điều khiển tay năm ngón ở cấp độ công nghiệp.
Từ mô phỏng sang đời thực: bước ngoặt bắt buộc của robot hành động
Cả Helix 2.5 lẫn chiến lược Deployment-First đang nói cùng một điều: thời kỳ robot học chủ yếu trong mô phỏng đã qua, nếu mục tiêu là hành động đáng tin cậy giữa thế giới vật lý. Figure cho thấy sức mạnh của một mô hình nền tảng học từ dữ liệu Index, rồi kiểm tra trực tiếp trên 30 ngôi nhà lạ với cùng một checkpoint không tinh chỉnh theo từng môi trường. Realworld thì khẳng định khả năng thao tác tinh vi – nắm, dịch chuyển, xử lý vật thể trong bối cảnh sản xuất biến động – chỉ có thể cải thiện qua vòng lặp triển khai–thu thập–huấn luyện ngay tại nhà máy. Không ngẫu nhiên mà công ty đang phát triển mô hình nền tảng robotics (RFM) từ dữ liệu công nghiệp nhằm mở rộng sang nhiều loại phần cứng và môi trường làm việc. Nếu có một thông điệp rõ ràng cho ngành, đó là: muốn robot hành động được ngoài đời, hãy để đời thực trở thành phần chính của quá trình học.