
Model Hardware Standard là gì và vì sao quan trọng?
Model Hardware Standard (MHS) là một chuẩn kết nối AI được Anthropic thiết kế như lớp đặc tả và driver chung, giúp tác nhân AI nhận biết, điều khiển và trao đổi dữ liệu với thiết bị vật lý có giao diện lập trình, từ đó biến mô hình ngôn ngữ thành bộ não có thể phối hợp nhiều máy móc trong phòng thí nghiệm, dây chuyền sản xuất và hệ thống robot một cách thống nhất và có trật tự.
Điểm cần nhấn mạnh là Anthropic không chỉ ra mắt thêm một tính năng cho mô hình Claude, mà đang cố định nghĩa lại cách AI bước ra thế giới vật lý. Ngày 27/8, công ty công bố MHS như một chuẩn mới giúp các AI agent kết nối, điều khiển và trao đổi dữ liệu với thiết bị vật lý dễ dàng hơn. Đây là bước đi chiến lược: nếu Model Context Protocol chuẩn hóa cách AI nói chuyện với dữ liệu, thì MHS đặt nền móng cho việc AI nói chuyện với máy móc. Anthropic ví MHS như cáp USB-C cho thế giới thiết bị, nghĩa là tham vọng biến mớ driver rời rạc thành một ngôn ngữ chung giữa AI và phần cứng.
Cách MHS cho phép AI điều khiển thiết bị vật lý và robot
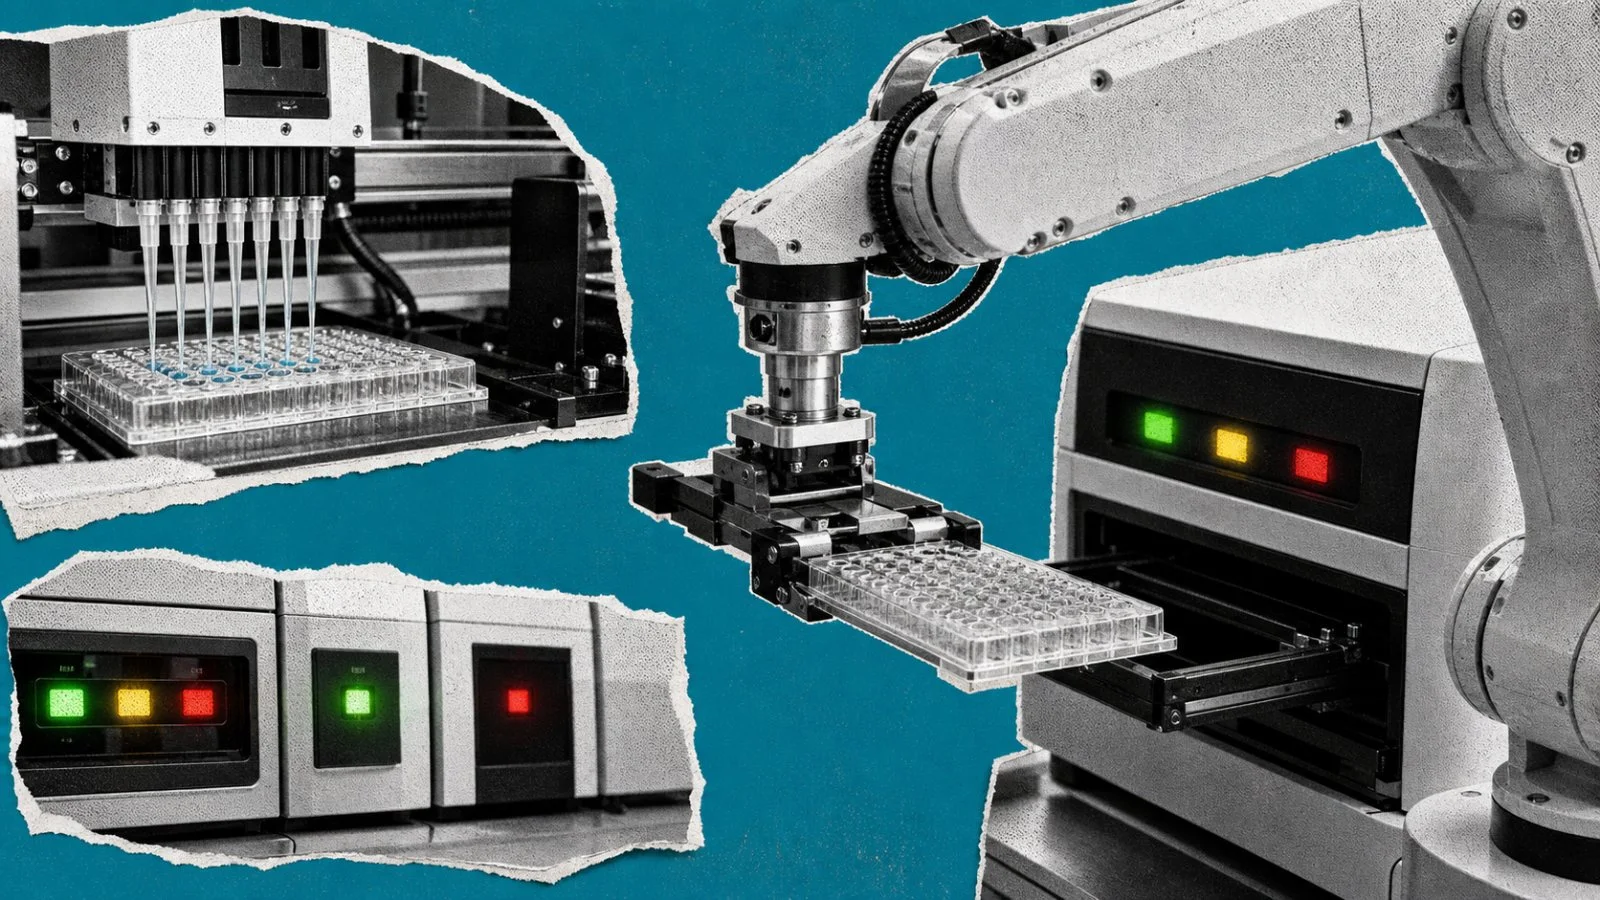
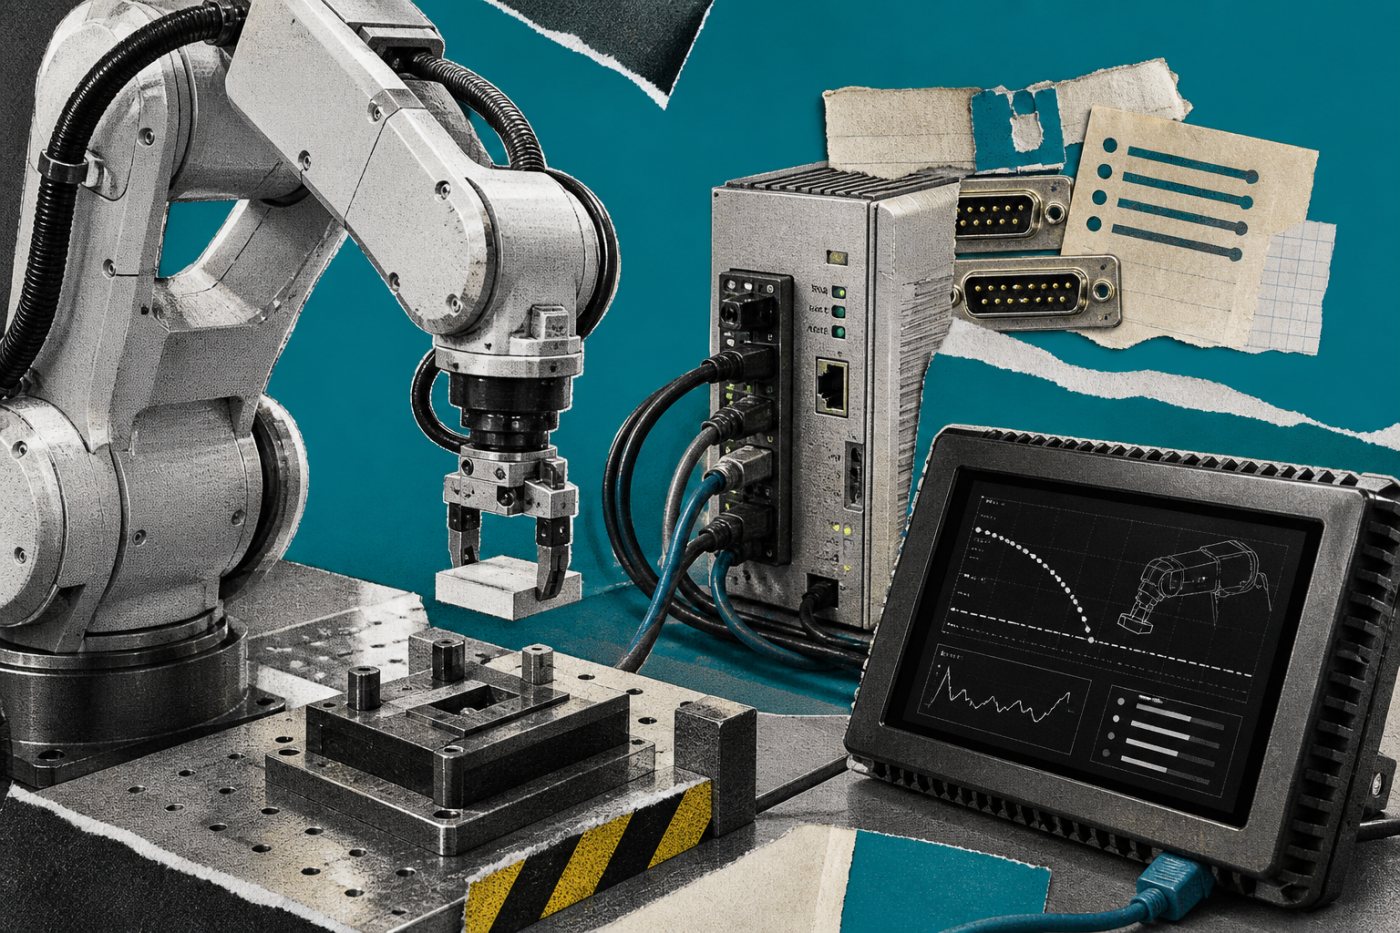
Về kỹ thuật, Anthropic MHS kết hợp hai thành phần: đặc tả mô tả khả năng thiết bị và một lớp driver chuẩn hóa thao tác read/write với phần cứng. MHS được thiết kế để hoạt động với mọi thiết bị có thể kết nối qua API, từ kính hiển vi, camera, laser đến thiết bị xử lý chất lỏng và cánh tay robot. Một agent có thể dùng chuẩn này để nhận trạng thái cảm biến, điều chỉnh tham số vận hành, rồi chuyển sang điều phối máy tiếp theo trong chuỗi công việc. Luồng này cho phép một tác nhân sắp xếp công việc giữa nhiều máy thay vì chỉ gửi một lệnh đơn lẻ – khác hẳn kiểu tích hợp điểm–đến–điểm vốn gây tắc nghẽn trong tự động hóa robot hiện nay.
Driver MHS đóng vai trò người phiên dịch: nó đứng giữa phần mềm điều phối (agent, MCP, API hoặc giao diện dòng lệnh) và bộ điều khiển thiết bị, dịch yêu cầu ở mức trừu tượng thành lệnh riêng của từng máy. Ngoài ra, driver tạo mô tả chuẩn và các thẻ ngôn ngữ tự nhiên về đặc tính máy, đại lượng đo được, tham số được phép chỉnh và giới hạn vận hành phải thực thi. Nhờ đó, một agent không cần đọc từng tài liệu kỹ thuật vẫn có thể lập kế hoạch điều khiển thiết bị vật lý. Nói cách khác, chuẩn kết nối AI này đang biến một “vườn driver hỗn loạn” thành một lớp điều khiển tương đối thống nhất, mở rộng trực tiếp sang tự động hóa robot trong phòng thí nghiệm và nhà máy.
MHS trong khoa học, sản xuất và tham vọng vượt khỏi phần mềm
Anthropic triển khai MHS với mục tiêu rõ ràng: đưa AI ra khỏi phạm vi thuần phần mềm, sang các lĩnh vực khoa học, robot và sản xuất. Elizabeth Kelly, người phụ trách bộ phận Beneficial Deployments, cho biết MHS được phát triển nhằm chứng minh tiềm năng ứng dụng của AI trong khoa học, đồng thời có thể mang lại lợi ích lớn cho doanh nghiệp và lĩnh vực công nghiệp. Thử nghiệm proof-of-concept với Genentech cho thấy Claude có thể điều phối ba thiết bị để đo nồng độ protein, đồng thời học từ phản ứng sai với bọt khí để điều chỉnh quy trình – một ví dụ sinh động cho thấy AI không chỉ phân tích dữ liệu mà còn thực sự điều khiển thiết bị trong chu trình thí nghiệm.
Danh sách đối tác sớm cho thấy MHS đang nhắm thẳng vào các kịch bản tự động hóa robot và sản xuất tiên tiến: Doosan Robotics thử chuẩn này với cánh tay robot; Tecan bổ sung hỗ trợ cho nền tảng Fluent; MBF Bioscience xây driver cho ScanImage; Hugging Face đưa MHS vào LeRobot, còn Raspberry Pi mở rộng tích hợp sau thử nghiệm Camera MHS Driver. Quan trọng hơn, chuẩn này không phụ thuộc vào một mô hình AI cụ thể, cho phép người dùng kết nối không chỉ các mô hình thuộc dòng Claude mà cả những mô hình khác. Đây là lựa chọn khôn ngoan: nếu USB-C chỉ dùng được với một hãng điện thoại, nó sẽ không bao giờ thành chuẩn; với Model Hardware Standard cũng vậy.
Research preview: tham vọng lớn nhưng chưa phải chuẩn sản xuất
Anthropic đã mở research preview giới hạn của Model Hardware Standard ngày 27/8/2026 cho nhóm đầu tiên gồm các phòng nghiên cứu và nhà sản xuất tiên tiến. Tuy nhiên, đây không phải phiên bản tiêu chuẩn ổn định. Reuters được trích dẫn cho biết đây là bản sớm để đối tác cùng xây dựng đánh giá an toàn trước khi mở nguồn. Anthropic đang dùng giai đoạn này để xây thêm đánh giá an toàn, hoàn thiện thực hành triển khai và củng cố biện pháp bảo vệ trước khi mở nguồn; công ty chưa công bố ngày phát hành rộng rãi hoặc một đặc tả mở ổn định. Trước mắt, MHS chỉ được cung cấp dưới dạng phiên bản thử nghiệm cho một số tổ chức trong các lĩnh vực khoa học, robot và sản xuất, và Anthropic cho biết sau đó sẽ công bố theo hướng mã nguồn mở.
Vì vẫn là research preview, MHS còn nhiều hạn chế thực tế. Chuẩn này chưa hoạt động với phần cứng không có giao diện lập trình, nên phạm vi triển khai phụ thuộc mạnh vào driver và khả năng điều khiển của từng máy. Các mô tả “đang thử”, “đang xây” và “đang bổ sung” từ các đối tác không tương đương sản phẩm hoàn thiện hay chứng nhận tương thích. Với các phòng thí nghiệm, nhà máy và nhóm robot tại Việt Nam, MHS chưa thể xem như chuẩn sẵn sàng đưa thẳng vào dây chuyền; họ sẽ phải chờ tài liệu kỹ thuật đầy đủ, mô hình quản trị driver, phạm vi mã mở nguồn và cách tích hợp ăn khớp với quy trình chứng nhận máy móc hiện hành.
Khi AI chạm vào thế giới vật lý: cơ hội và rủi ro
Model Hardware Standard đang mở ra một tương lai nơi chuẩn kết nối AI trở thành hạ tầng cơ bản cho phòng thí nghiệm tự động, dây chuyền linh hoạt và tự động hóa robot thông minh. Nhưng chính vì đầu ra của AI tạo chuyển động, câu hỏi an toàn chuyển từ lý thuyết sang rủi ro vật lý. Một lệnh sai gửi tới robot, laser hoặc hệ thống chất lỏng có thể làm hỏng mẫu, thiết bị hoặc gây nguy hiểm cho người ở gần. Các tệp MHS có thể giới hạn tốc độ và góc chuyển động của cánh tay robot, nhưng từ góc độ kỹ sư, phần driver này bắt đầu giống một thành phần an toàn máy móc hơn là siêu dữ liệu vô hại cho tác nhân.
Các câu hỏi nhức đầu đang đặt ra: ai xác nhận driver mô tả đúng giới hạn của đúng thiết bị và phiên bản phần mềm; giới hạn được chặn ở driver, bộ điều khiển máy hay chỉ trong ngữ cảnh mô hình; nút dừng khẩn cấp có hoạt động độc lập với tác nhân và mạng; thiết bị làm gì khi mất cảm biến hoặc nhận dữ liệu mâu thuẫn; lệnh nào phải được người có thẩm quyền phê duyệt trước khi chạy; nhật ký có ghi đủ mục tiêu, lệnh, trạng thái thiết bị và người chịu trách nhiệm hay không. Kết luận thẳng thắn: Anthropic MHS là bước đi táo bạo và cần thiết, nhưng nó chỉ nên đặt chân vào dây chuyền thực khi cộng đồng thiết kế được hệ sinh thái chuẩn – không chỉ cho kết nối, mà cả cho trách nhiệm và an toàn.