
Từ con lắc đến điều khiển robot
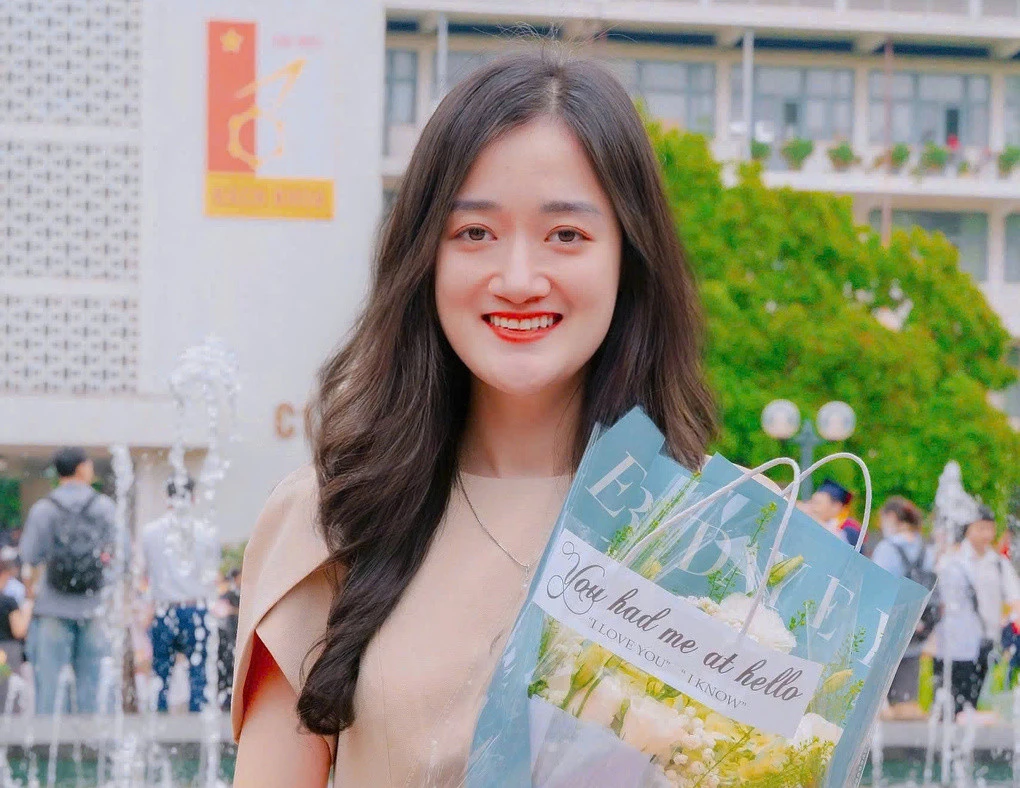
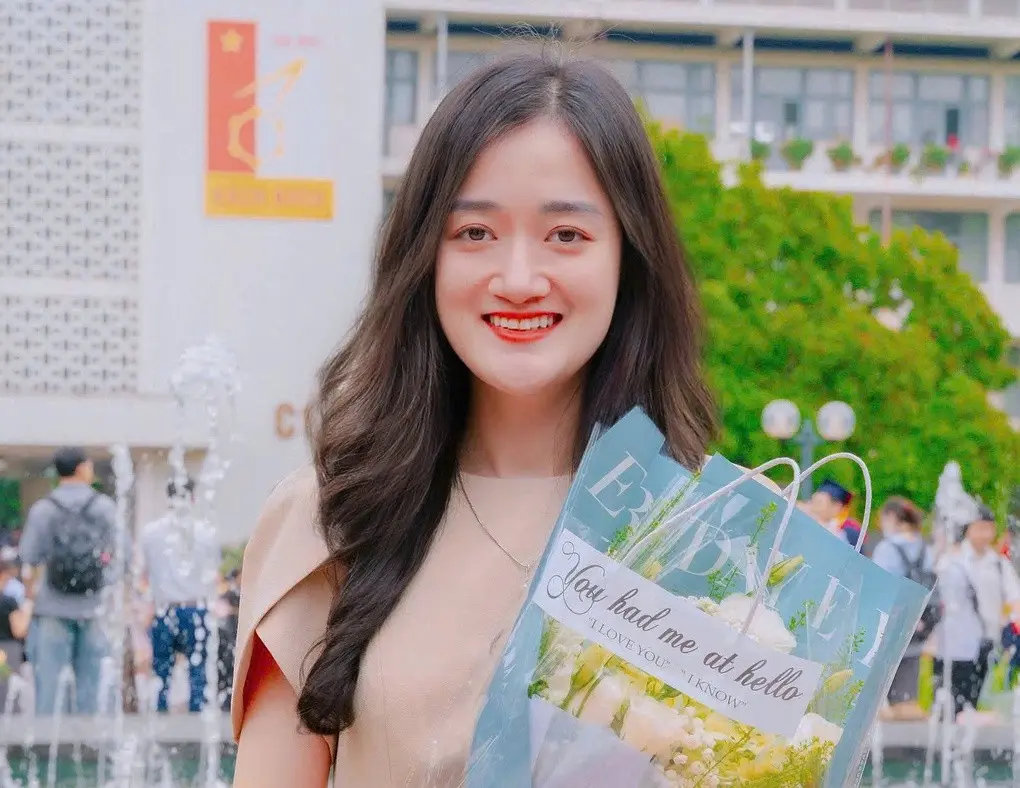
Điều khiển robot là lĩnh vực thiết kế cách máy móc chuyển động và phản ứng để thực hiện nhiệm vụ chính xác, ổn định, kể cả khi điều kiện vận hành thay đổi. Với Nguyễn Thị Vân Anh, khởi điểm của hành trình ấy không phải một cỗ máy phức tạp, mà là những con lắc dao động trong giờ Vật lý phổ thông. Sự tò mò về cơ học, lực và chuyển động đã đưa chị đến ngành Kỹ thuật sản xuất tự động trong chương trình Kỹ sư chất lượng cao Việt - Pháp tại Đại học Bách khoa Đà Nẵng. Để hiểu robot, chị phải kết nối kiến thức cơ khí, cấu tạo thiết bị, tự động hóa và phương pháp điều khiển. Hướng đi ấy đòi hỏi nền tảng liên ngành, nhưng cũng tạo ra một câu hỏi có giá trị thực tiễn: làm sao để robot làm việc nhanh, chính xác mà không đánh đổi độ ổn định?
Từ nghiên cứu tại Pháp trở về giảng đường
Năm 2015, sau khi tốt nghiệp, Vân Anh nhận học bổng tiến sĩ của Đại sứ quán Pháp và sang Đại học Bách khoa Hauts-de-France làm nghiên cứu sinh. Bước chuyển từ bậc đại học sang môi trường học thuật mới không êm đềm: những tháng đầu, chị thấy mình non nớt và chưa biết cách tổ chức công việc. Nhưng va vấp ấy là một phần đáng kể của hành trình nghiên cứu, không phải chi tiết cần che khuất sau thành tích. Năm 2019, chị nhận bằng tiến sĩ ngành Tự động hóa, rồi tiếp tục giảng dạy tại một trường đại học ở Pháp. Hơn 5 năm trước, chị trở về nước và gia nhập Đại học Bách khoa Hà Nội; hiện chị là giảng viên Khoa Tự động hóa, Trường Điện - Điện tử. Hành trình ấy nối phòng thí nghiệm với đào tạo kỹ sư trẻ.
Nghiên cứu để robot đứng vững trước bất trắc
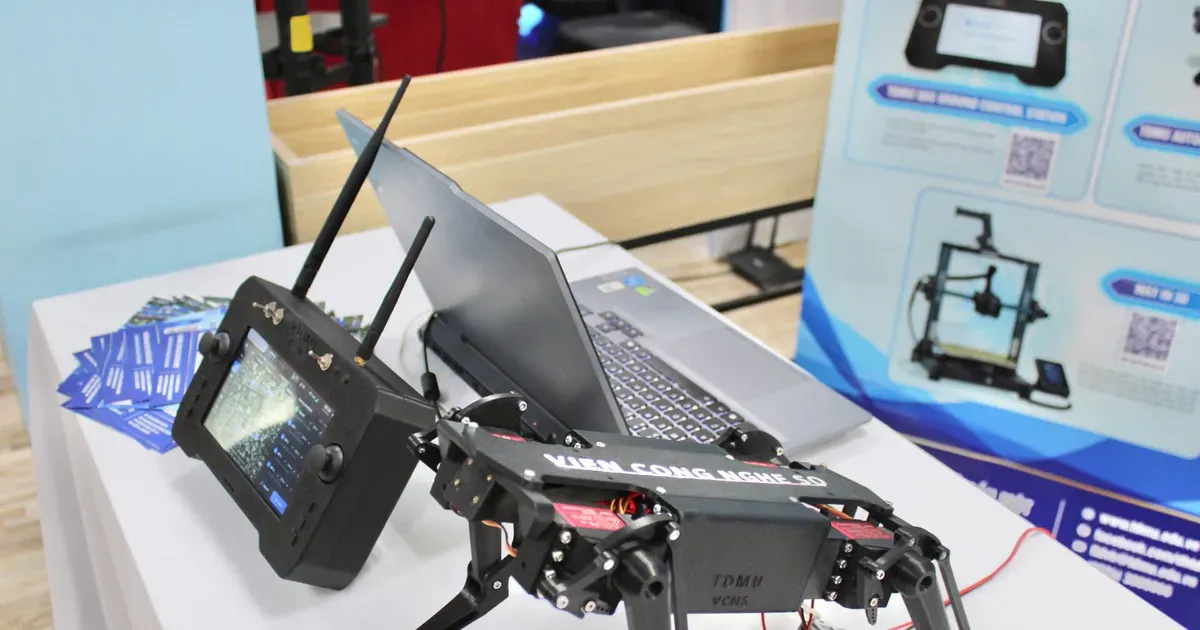
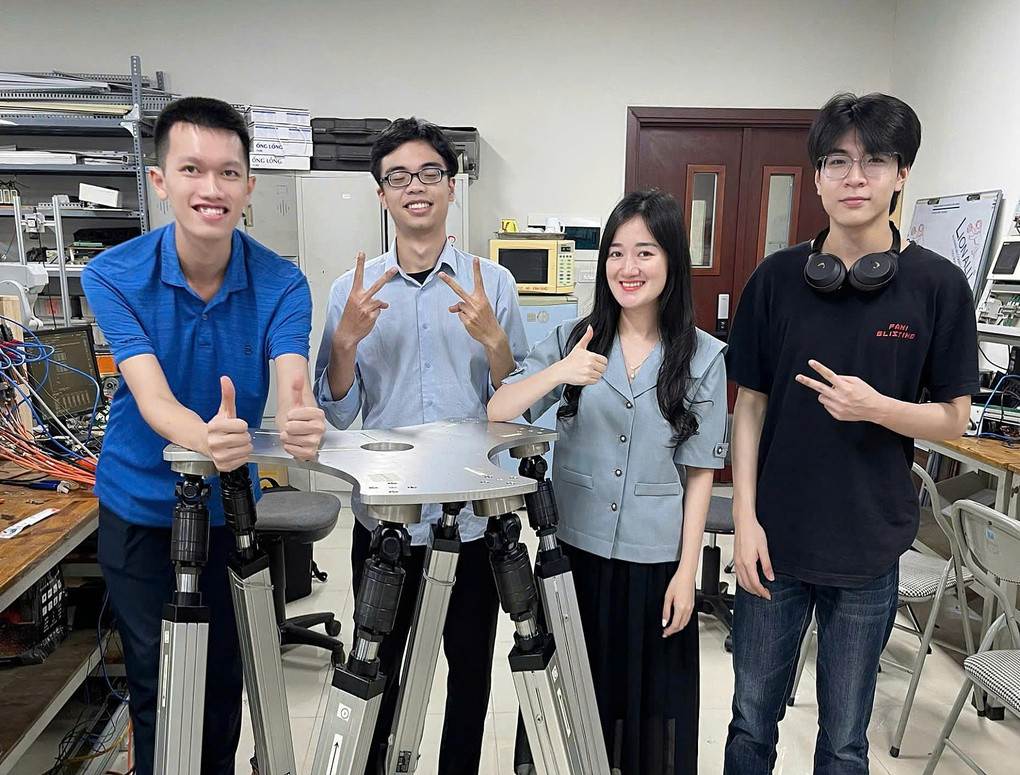
Điểm đáng chú ý trong nghiên cứu robot của Vân Anh là mục tiêu vượt khỏi chuyện khiến máy chuyển động đúng trong điều kiện lý tưởng. Cánh tay máy có thể chịu va chạm hoặc ngoại lực; robot di động có thể gặp biến động môi trường, còn lỗi cảm biến hay một động cơ ngừng hoạt động cũng đủ làm gián đoạn vận hành. Công trình của chị đề xuất bộ điều khiển bền vững dựa trên mô hình mờ Takagi-Sugeno tái cấu trúc, luật bù phân tán không song song và hàm Lyapunov mờ. Nói giản dị, hướng tiếp cận này nhằm giúp hệ thống duy trì độ ổn định và chính xác khi xuất hiện nhiễu hoặc sự cố, đồng thời giảm độ phức tạp tính toán và đơn giản hóa thiết kế. Phương pháp đã được kiểm chứng trên mô hình cánh tay máy. Đây là nền tảng thiết thực cho robot vận hành an toàn hơn, dù thử nghiệm trên mô hình chưa đồng nghĩa mọi tình huống thực tế đã được giải quyết.
Giải thưởng và giá trị của nghiên cứu ứng dụng
Năm 2026, Vân Anh là một trong hai nhà khoa học nữ được vinh danh tại Giải thưởng Khoa học công nghệ Quả cầu vàng, thuộc lĩnh vực Công nghệ robot và Tự động hóa. Giải thưởng ghi nhận một nhà khoa học trẻ không quá 35 tuổi, nhưng ý nghĩa của công việc chị theo đuổi nằm cả ở khả năng đưa tri thức điều khiển vào những bài toán gần đời sống sản xuất: cánh tay máy, xe tự hành vận chuyển trong kho, cầu trục và UAV. Hướng nghiên cứu này cũng phù hợp với nhu cầu ứng dụng ngày càng đa dạng, từ robot AGV đến robot hình người phục vụ y tế và dịch vụ cộng đồng. Bên cạnh công bố khoa học, chị hướng dẫn sinh viên tham gia nghiên cứu. Với một nữ tiến sĩ robot vừa làm nghiên cứu vừa giảng dạy, giải thưởng là sự ghi nhận; giá trị dài hạn hơn là góp phần xây dựng thế hệ kỹ sư biết đặt câu hỏi về độ tin cậy trước khi đưa robot vào vận hành.